Børsteløs motor med hallsensor: hva den gjør og når du trenger den for prosjektet ditt
Når et børsteløs DC-motordatablad viser "med hallsensor", endres den linjen mer enn prisen. Det endrer hvordan motoren starter fra stillestående, hvordan den leverer lavhastighets dreiemoment, og hvilke kontrollere som kan drive den. For alle som velger en motor for en elektrisk sparkesykkel, en robotplattform, en ATV eller en marinedrift, er hallsensorbeslutningen en av de første samtalene på systemnivå.
Det korte svaret: en børsteløs motor med hallsensor gir kontrolleren nøyaktig rotorposisjon fra null hastighet, slik at motoren starter med fullt dreiemoment i riktig retning og går jevnt på lavt turtall. Avveiningen er ekstra ledninger og en kontroller designet for å lese Hall-signaler. Når motoren og kontrolleren er definert sammen, favoriserer den handelen vanligvis sensorisk drift.
Hva en Hall-sensor gjør i en børsteløs motor
Inne i en børsteløs DC-motor er det ingen kommutator for å bytte viklingene. Kontrolleren må aktivere de tre fasene i en sekvens som følger rotoren, og timingen avhenger av å kjenne rotorens posisjon til enhver tid. Halleffektsensorer gir den informasjonen.
En typisk sensormotor inneholder tre Hall IC-er montert med 120 elektriske grader fra hverandre. Når rotormagnetene passerer, oppdager hver sensor endringen mellom nord- og sørpoler og bytter utgang. De tre utgangene danner et 3-bits mønster med seks gyldige tilstander, som hver tilsvarer ett 60-graders kommuteringstrinn. Hvis kontrolleren noen gang leser en 000- eller 111-tilstand under rotasjon, er det vanligvis en ledningsfeil, fordi disse tilstandene ikke skal vises med et korrekt Hall-mønster.
Hall-sensoren er en signalenhet, ikke en strømenhet. Den fører ikke fasestrømmen; den rapporterer kun rotorposisjon til kontrolleren. Det er derfor motorkontrolleren er der den virkelige beslutningsprosessen skjer. Den samme motoren kan starte mykt eller brått, effektivt eller sløsende, avhengig av hvordan kontrolleren behandler Hall-mønsteret.
Hvorfor Hall-sensorer er viktige ved stillstand og lav hastighet
Sensorløse børsteløse kontroller leser rotorposisjon fra bakelektromotorisk kraft (BEMF). BEMF stiger med motorhastigheten; ved stillstand er den null, og under omtrent fem til ti prosent av nominell hastighet er den for liten til å måle pålitelig. Så en sensorløs start bruker en åpen sløyfesekvens: juster rotoren, og ramp den opp til BEMF er lesbar.
Den sekvensen er det svake leddet. Under belastning kan en align-and-ramp-start gi en strømtopp, et kort rykk bakover eller en stopp. Det typiske symptomet er en motor som klikker eller nøler før den beveger seg. For en e-sykkel som starter i en skråning, en robot som løfter en nyttelast, eller en elektrisk ATV som trekker unna på løst underlag, er denne nølingen ubehagelig og hard for drivverket.
En hall-sensorert motor eliminerer blindfasen. Regulatoren kjenner rotorposisjonen ved stillestående og påfører dreiemoment i riktig retning umiddelbart. Applikasjoner som starter og stopper ofte, for eksempel leveringsroboter, pedalsykler, scootere og elektriske motorsykler, er til fordel for de fleste. Kontrolleren kan også holde den starten stille; en ultrastille PWM-strategi undertrykker byttestøyen som ofte følger med lavhastighetsdrift, slik at en sensorstart føles jevn og stille i premiumprodukter.
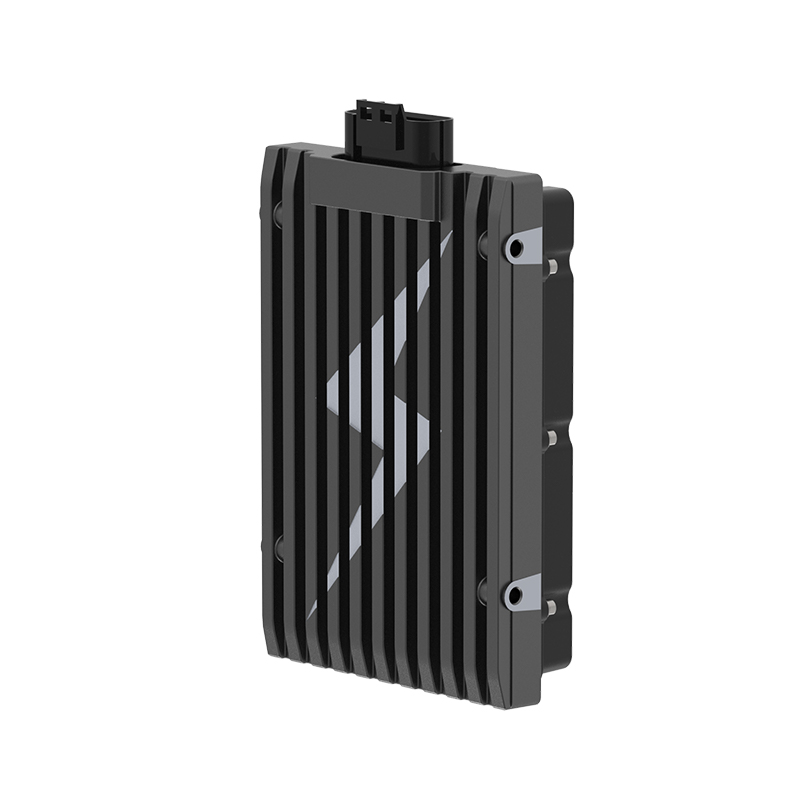
 A6 Ultra-stille børsteløs DC-motorkontroller for hyppig stopp-og-gå-bruk Denne sensorerte kontrolleren muliggjør jevn, stille start ved stillstand, noe som gjør den godt egnet for bypendling, lasttjeneste og lavhastighetsmanøvrering der tilbakemelding av rotorposisjon er avgjørende. Se produkt →
| Driftsaspekt | Sensoret (hall) | Sensorløs (BEMF) |
|---|---|---|
| Rotorposisjon ved stillestående | Kjent fra Hall mønster | Ikke målbart |
| Oppstart under belastning | Direkte dreiemoment i riktig retning | Juster-og-rampe-sekvens; stopprisiko |
| Dreiemoment med lav hastighet | Stabil og repeterbar | Begrenset under omtrent 5-10 % nominell hastighet |
| Kabling | Tre faseledninger pluss fem Hall-ledninger | Kun trefaseledninger |
| Kostnad og kompleksitet | Ekstra sensorer, koblingsstifter, pull-ups | Ingen ekstra motorutstyr |
| Typiske bruksområder | E-mobilitet, robotikk, rygging | Vifter, pumper, høyhastighets spindler |
Dette er grunnen til at sensorversjoner er vanlige i navmotordrifter for bykjøretøyer; stopp, belastede starter og lavhastighetsmanøvrering er nøyaktig forholdene der BEMF kommer til kort. Data fra navmotorytelse fra virkelige kjøreforhold følger det samme mønsteret, fra stopp-og-kjør-pendling til lange lastskift.
Ytelsesguider for navmotor viser konsekvent at sensorbaserte versjoner håndterer urban plikt mer forutsigbart enn sensorløse.
Hall-utgangstyper, spenningsnivåer og kommuteringsmønstre
Hallsensorer kommer i to utgangsformater. Åpne kollektorutganger trekker signalet lavt og trenger pull-up-motstander på kontrollersiden for å returnere høyt. Push-pull-utganger driver linjen høyt og lavt direkte. Hvis kontrollerkortet ikke har noen pull-ups, produserer en åpen kollektormotor ikke noe gyldig høyt nivå, og kontrolleren fullfører aldri kommuteringstabellen.
Spenningskompatibilitet er også viktig. Eldre motorer bruker ofte 5V Hall ICer, mens mange strømkontrollerinnganger kjører på 3,3V logikk. Å mate et 5V-signal inn i en 3,3V-bare pinne kan skade inngangen eller forårsake sporadiske feil. Motorspesifikasjonen skal angi Hall-forsyningsspenning og utgangsnivå; hvis den ikke gjør det, spør før du bestiller.
Avstanden mellom Hall-sensorer følger en av to standarder: 60 elektriske grader eller 120 elektriske grader. Kontrollerens kommuteringstabell må samsvare med denne avstanden. En motor bygget for 60° produserer et annet Hall-mønster enn en 120°-motor, og bruk av feil tabell forårsaker røff kjøring, dreiemomenttap eller tap av synkronisering.
Husk også at elektriske grader ikke er mekaniske grader. En motor med fire polpar gjentar Hall-mønsteret fire ganger per mekanisk omdreining. Antallet polpar endrer den elektriske frekvensen kontrolleren må håndtere, så den må konfigureres riktig sammen med kommuteringsvinkelen.
Matcher en Hall-Sensored Motor med en Controller
En sensormotor gir kun sine fordeler når kontrolleren er bygget for å lese Hall-signaler. Tre kontroller dekker det meste av kompatibilitetsoverflaten. Kontroller først Hall-forsyningsspenningen og logikknivået mot kontrollerens inngangsklassifisering. For det andre, bekreft at kontrolleren støtter motorens kommuteringsvinkel, 60° eller 120°. For det tredje, avgjør hva som skjer ved høyere hastighet; mange kontrollere bruker Hall-signaler ved lav hastighet og blander seg inn i BEMF-modus over en terskel, og denne overgangen bør være jevn nok til å unngå et dreiemomentfall.
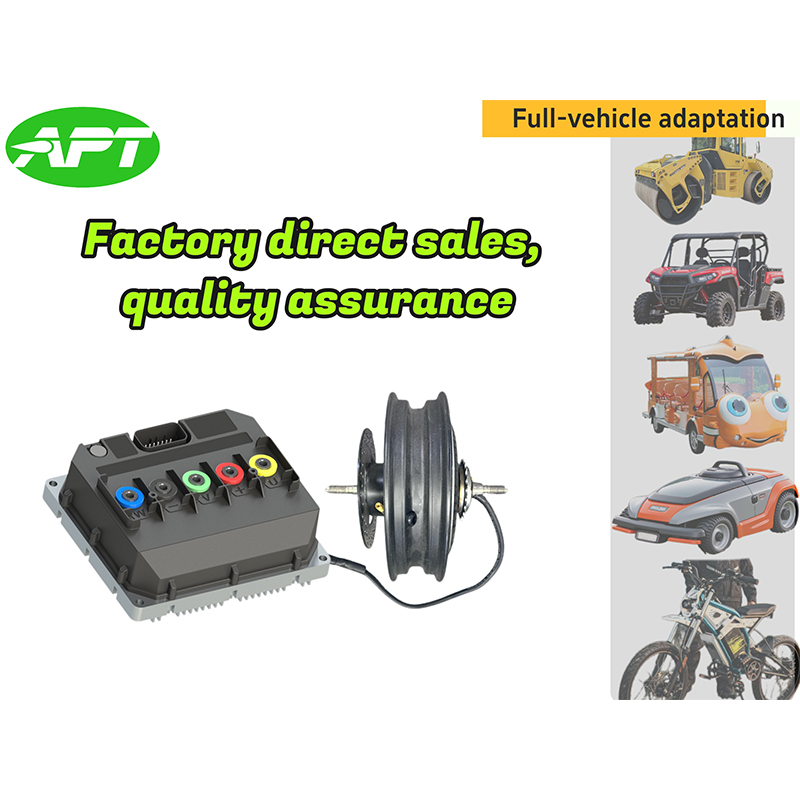
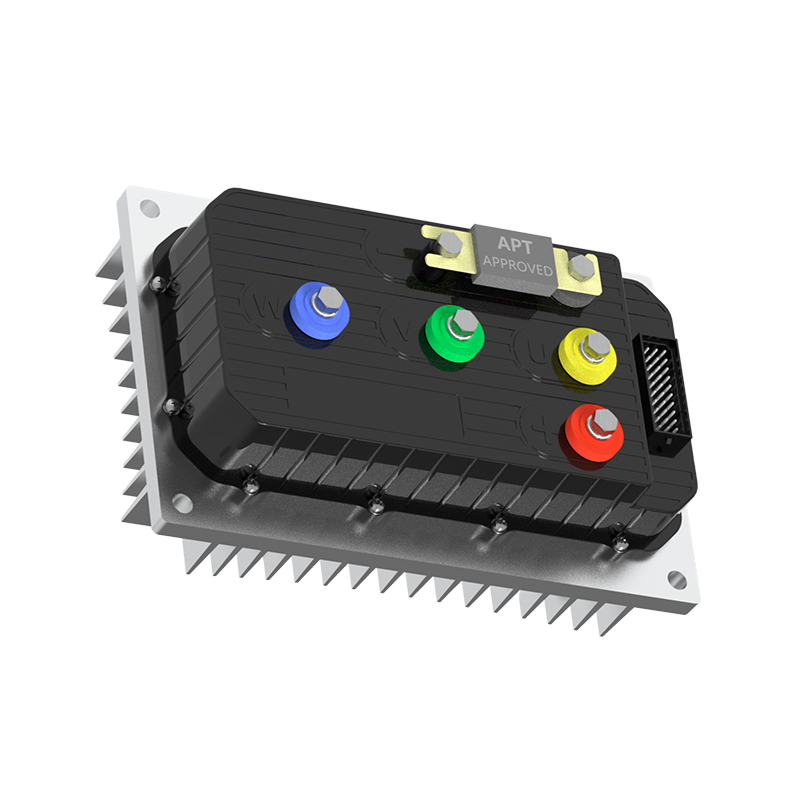
For en e-mobilitets drivlinje er effektiviteten i lavhastighetsdriftsområdet ofte den største bidragsyteren til den virkelige rekkevidden. Sensorisert kommutering holder statorstrømmen på linje med rotoren, noe som reduserer kobbertap og oppvarming. En kontroller som leser Hall-innganger riktig, for eksempel den høyeffektive børsteløse DC-motorkontrolleren A4-2313, gjør at den samme motoren kan stilles inn for bypendling, last eller terrengmoment fordi kommuteringskurven lever i programvare.
A4 høyeffektiv børsteløs DC-motorkontroller med Hall-inngang Denne kontrolleren er designet for å holde statorstrømmen på linje med rotoren ved lave hastigheter, og forbedrer rekkevidden i den virkelige verden og kan stilles inn for ulike driftssykluser fra bykjøring til last eller terreng. Se produkt → Når en motor og en kontroller kommer fra forskjellige leverandører, er Hall-parametere den første kilden til misforhold. En 60°-motor koblet til en kontroller konfigurert for 120° vil gå omtrent eller ikke i det hele tatt. Et strukturert sammenkoblingsskjema avgjør dette før maskinvaren kommer: spenningsklasse, strømklassifisering, Hall-utgangsformat, forsyningsspenning, kommutasjonsvinkel og antall polpar er alle dokumentert på én side.
 Kontroller og motorparingsplan med seks nøkkelparametre En strukturert sammenkoblingsside dokumenterer spenningsklasse, strømklassifisering, Hall-utgangsformat, forsyningsspenning, kommuteringsvinkel og antall polpar for å forhindre uoverensstemmelser før maskinvaren kommer. Se produkt →
Hva du bør sjekke før du spesifiserer en sensormotor
Legg disse seks varene på én side før du bestiller:
- Hall forsyningsspenning og logikknivå: match motorens Hall IC til kontrollerens inngangsklassifisering.
- Utgangsformat: åpen kollektor trenger pull-ups på kontrollersiden; push-pull gjør det ikke.
- Kommuteringsavstand: 60° eller 120°, og sørg for at kontrollerkonfigurasjonen stemmer overens.
- Antall polpar: verifiser det og skriv det inn riktig, fordi det angir den elektriske frekvensen.
- Kontaktpinneutgang: standard sensorert kabling er trefaseledninger pluss fem Hall-ledninger (5V, GND, A, B, C). Én byttet pinne er den vanligste benktestfeilen.
- Hall-feilstrategi: sjekk om kontrolleren kan oppdage et fast eller manglende Hall-signal og falle tilbake til sensorløs modus.
En børsteløs motor med hallsensor er en velprøvd måte å gjøre lavhastighetsmoment deterministisk. Kostnaden er ekstra ledninger og en kontroller med Hall-inngangsstøtte. For kjøretøy og maskiner som starter under belastning, kjører i lav hastighet eller reverserer ofte, kjøper denne kostnaden jevnere oppførsel og en kortere utviklingssyklus. Når Hall-parametrene er skrevet ned og matchet mot kontrolleren, oppfører den sensorede motoren seg ganske enkelt slik dataarket lovet.
NESTE:Fordeler med børsteløs motor: Effektivitet, lang levetid og presis hastighetskontroll
Interessert i samarbeid eller har spørsmål?
Som Produsenter av tilpassede synkronmotorkontrollere med permanent magnet og Leverandører av permanente magnetmotorkontrollere i Kina, Fokuserer på kjørekontrollen til permanent magnet synkronmotorer, gir vi en trygg og tilstrekkelig strømkilde for elektrifisering av reisekjøretøyer.
- [email protected]
- +86-170 9191 9800
- Rom 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Opphavsrett © Shanghai APT Power Technology Co., Ltd.All rights reserved