Hvordan fungerer elektroniske hastighetskontrollere? Inne i ESCs signalkjede
En 48 V batteripakke leverer én fast likespenning. En motor på en elektrisk sparkesykkel må fortsatt holde omtrent 3200 o/min på flat vei, gå ned til omtrent 280 o/min på 12 prosent og reversere etter behov. Noe mellom batteriet og viklingene må bestemme hvor mye strøm som går, i hvilken retning og hvor lenge.
Den enheten er den elektroniske hastighetskontrolleren. Det fungerer ved å konvertere batteriets faste likestrøm til en trefaseutgang og bytte utgangen tusenvis av ganger per sekund. Den gjennomsnittlige spenningen motoren ser stiger og faller med driftssyklusen, og motorens egen induktans gjør de raske pulsene til jevn strøm. Dreiemoment følger strømmen, og turtallet setter seg der motormoment møter lastmoment. Alt annet inne i en ESC eksisterer for å få det til å skje trygt og gjentatte ganger.
Hvordan DC blir trefaserotasjon
En børsteløs motor vil ikke kjøre på DC påført to terminaler. Statoren har trefaseviklinger og rotoren har permanente magneter, så strømmen må bevege seg gjennom fasene i rekkefølge for å holde statorfeltet som trekker rotoren fremover i stedet for å holde den på plass.
Kommutering: ligge foran rotoren
Kommutering er handlingen for å velge hvilket fasepar som er energisert. I seks-trinns kommutering deles hver elektrisk omdreining inn i seks tilstander, og kontrolleren slår på én høyside- og én lavsidebryter per tilstand, og produserer et felt som går fremover hver 60. elektriske grader. Hvis kommuteringen henger etter rotoren, kollapser dreiemomentet og strømmen stiger. Hvis det fører for langt, blir den ekstra strømmen varme i stedet for dreiemoment.
Sensorfri og sensorløs posisjonsfeedback
Tre Hall-sensorer rapporterer absolutt rotorposisjon, noe som betyr noe for et robotchassis som må starte fra stillestående under full belastning. Sensorløse skjemaer leser i stedet tilbake-EMF indusert i den ikke-energiserte fasen og estimerer posisjonen fra dens nullkryssing. Det fjerner tre ledninger og en kontakt fra selen, men estimatet blir upålitelig under omtrent 5 til 10 prosent av nominell hastighet. Feltorientert kontroll går videre, transformerer de målte fasestrømmene til en roterende referanseramme og regulerer den momentproduserende komponenten direkte.
Signalkjeden fra gassinngang til portdrift
Mellom gassinngangen og motorterminalene sitter fire funksjonsblokker. Hver har sin egen feilmodus og sin egen grense for systemytelse.
Mikrokontroller og kontrollsløyfe
Mikrokontrolleren prøver fasestrøm, bussspenning, gassposisjon og rotorposisjon, ofte 8 000 til 20 000 ganger per sekund i en feltorientert implementering. Den kjører den raske strømsløyfen først, vikler en lavere hastighet eller dreiemomentløkke rundt den, og konverterer resultatet til tre driftssyklusverdier. Gasspjeldkartlegging, strømgrenser, regenerativ bremsestyrke og feilterskler lever alle i dette laget.
Portdriver og MOSFET-bro
Portdriveren oversetter lavspentlogikk til 10 til 15 V-svingen en strøm-MOSFET trenger, og den hindrer begge bryterne i ett ben fra å lede samtidig. Dødtid, det bevisste slukningsintervallet mellom at høysiden slås av og lavsiden slås på, er typisk 0,3 til 1 mikrosekund. For kort og gjennomgående strøm ødelegger broen; for langt og lavhastighets dreiemoment og effektivitet lider begge.
Seks MOSFET-er danner den trefasede broen, hvor ledningstap skalerer med på-motstand og strøm i kvadrat, mens svitsjetapsskalaer med svitsjefrekvens, bussspenning og portlading. Parallelle enheter senker på-motstanden, men bare når portsløyfer er matchet. Ellers har en enhet mer strøm enn naboene og svikter først.
Strømføling og beskyttelse
Shuntmotstander eller Hall-effekt sensorer måler fasestrøm slik at kontrollsløyfen har noe reelt å regulere, og de samme signalene mater overstrøm, overspenning og overtemperaturbeskyttelse. En veloppdragen kontroller folder strømmen tilbake gradvis når temperaturen stiger i stedet for å kutte motoren midt i manøvren.
Duty Cycle, PWM og tallene som betyr noe
Hastighetskontroll er driftssykluskontroll. Hvis bussen står på 48 V og driftssyklusen er 50 prosent, ser motoren et gjennomsnitt på 24 V. Bryterfrekvensen er valgt høy nok til å holde strømrippel innenfor et praktisk bånd og lav nok til å holde koblingstapet håndterbart. På en 48 V-stasjon med noen hundre mikrohenries faseinduktans, holder 16 kHz til 20 kHz vanligvis krusning nær 10 til 20 prosent av merkestrømmen.
| Parameter | Hva det påvirker | Praktisk rekkevidde |
|---|---|---|
| PWM-svitsjefrekvens | Strøm krusning, hørbar støy, koblingstap | 16 til 20 kHz |
| Kontrollsløyfehastighet | Dreiemomentrespons, stabilitetsmargin | 8 til 20 kHz |
| Kontinuerlig fasestrøm | Cruisemoment, steady-state oppvarming | 60 til 80 prosent av topprating |
| Toppstrøm, 10 s | Akselerasjon og stoppmoment | 1,5 til 2 ganger kontinuerlig |
| Bussspenningshøyde | Regenerativ bremsing, lastdump | 1,25 til 1,5 ganger nominell buss |
| Død tid | Gjennomskytingsrisiko mot lavhastighetseffektivitet | 0,3 til 1 mikrosekund |
| Portmotstand | Byttehastighet, ringing, EMI | 2 til 10 ohm |
Les tabellen som et sett med avveininger i stedet for en spesifikasjon. Økning av svitsjefrekvensen krymper krusning og gjør stasjonen stille, men det øker også koblingstap og varme. Utvidelse av dødtid beskytter broen, men den forvrenger utgangsspenningen ved lav driftssyklus, noe som viser seg som røff start og ekstra lavhastighets oppvarming.
Matche en kontroller til en motor uten gjetting
Den vanligste dimensjoneringsfeilen er å velge en kontroller etter motorens merkeeffekt. Motorer er vurdert etter mekanisk effekt; kontrollere er begrenset av fasestrøm og koblingstemperatur. En 1 kW motor kan trekke 40 A fasestrøm ved 48 V under en hard start fra hvile, selv om cruisestrømmen er nærmere 12 A. Størrelse for starten, ikke cruiset, og sjekk tre tall sammen:
- Kontinuerlig fasestrøm ved forventet omgivelsestemperatur, ikke ved 25 C.
- Bussspenningsområde med takhøyde for den regenerative bremsespissen.
- Termisk bane: kjøleribbeområde, luftstrøm og hvor lenge toppstrøm kan opprettholdes.
Publiserte paringstabeller fjerner det meste av gjettingen, fordi de angir hvilke kontroller og motorkombinasjoner som allerede er karakterisert for strøm, spenning og montering.
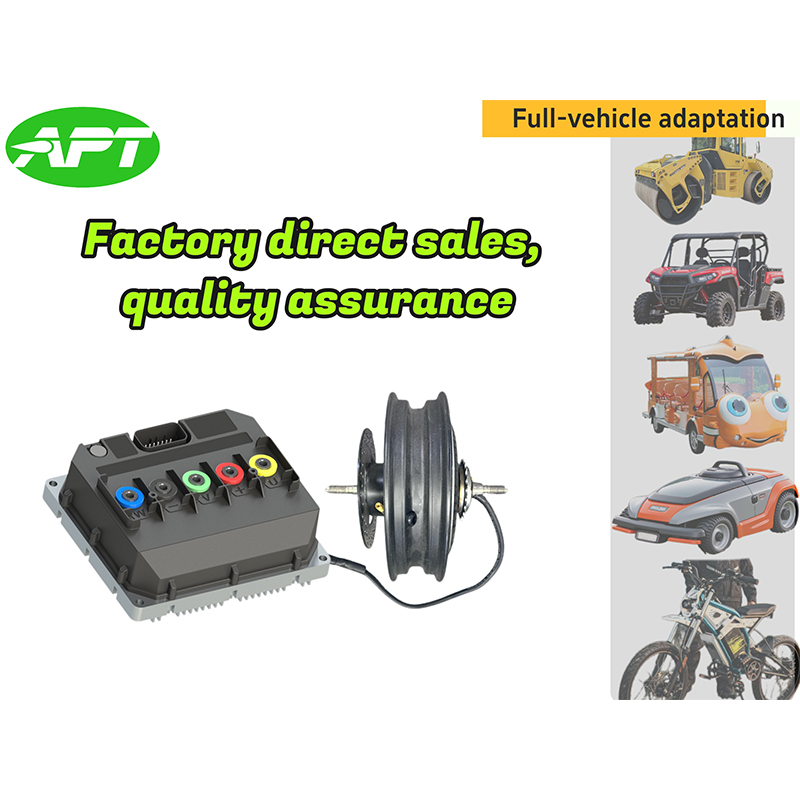
 APT-kontroller og motorparingsskjema B2B-paringsråd for å matche APT-kontrollere og motorer på tvers av kraft, dreiemoment, hastighet og effektivitet, med protokollhensyn for elektriske kjøretøy. Se produkt →
Firmware, protokoller og tuning
To kontrollere med identiske effekttrinn kan oppføre seg svært forskjellig. Inngangsprotokollen er den første forskjellen: PWM- og analoge innganger er enkle og har lav latens, UART passer til parameterinnstilling og telemetri, og CAN-buss passer til kjøretøy der kontrolleren, batteristyringssystemet og kjøretøyets kontrollenhet må dele tilstand.
Den andre forskjellen er fastvare. Gasskurver, strømramper, regenerative bremseprofiler, feltsvekkelse for topphastighet og feilgjenopprettingsadferd er alle programvarebeslutninger, og programvarens rolle i moderne motorkontrollere har vokst til å matche selve effekttrinnet. Be om parametersettet før du forplikter deg til en plattform, ikke etter at den første prototypen stopper på en høyde.
Termiske realitets- og pålitelighetsgrenser
Dataarks strømklassifiseringer forutsetter vanligvis en 25 C omgivelsestemperatur og en MOSFET-kasse holdt nær 80 C. Inne i et forseglet kabinett på en sommerettermiddag holder ingen av forholdene. Ledningstap øker med temperaturen fordi på-motstanden øker, noe som øker tapet igjen; uten reduksjon, løper den løkken. Praktisk reduksjon for en passivt avkjølt kontroller er ofte 30 til 40 prosent under overskriftsstrømmen. Kondensatorer fortjener like mye oppmerksomhet, siden deres krusningsstrømklassifisering og nominelle levetid ved 105 C angir det reelle serviceintervallet, ikke MOSFET-delenummeret.
For applikasjoner som ikke tåler plagsomme turer, betyr stabilitet over temperatur og belastning mer enn et topptall på en første side.
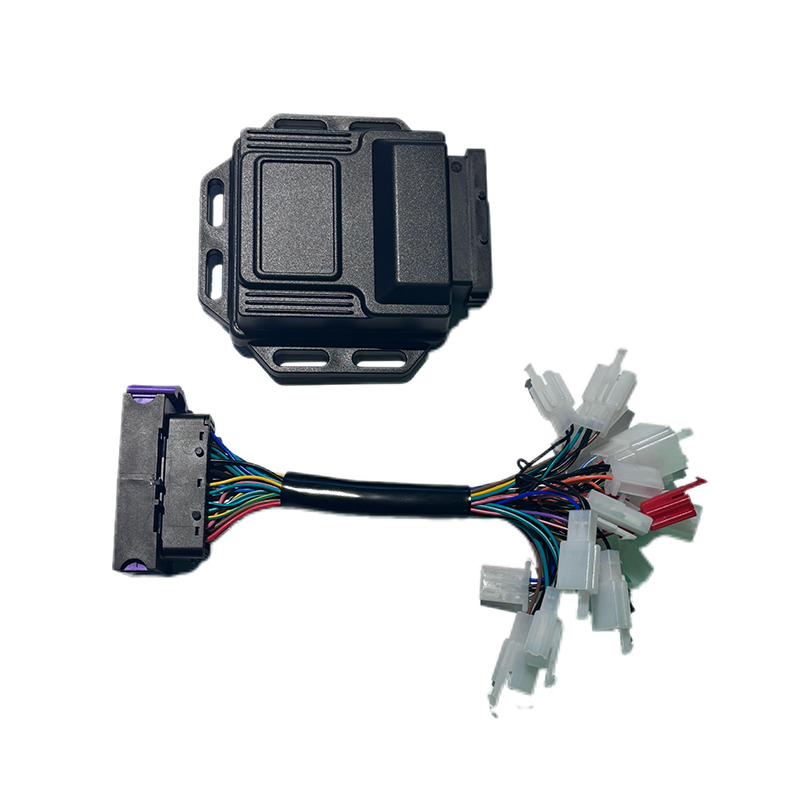
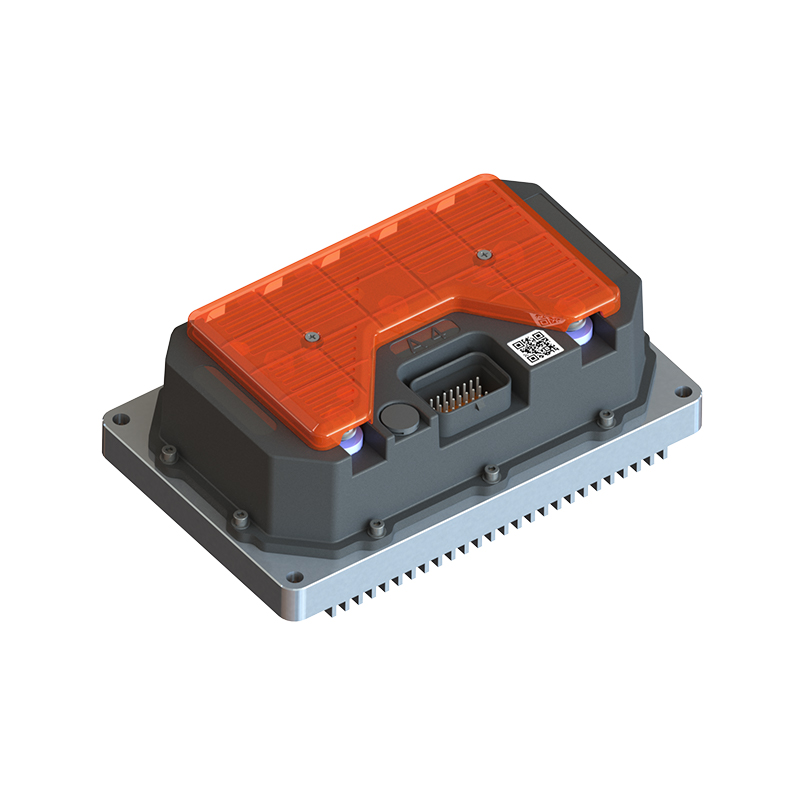
APT A8 høystabilitet børsteløs DC-motorkontroller En karakterisert høystabil børsteløs DC-motorkontroller med FOC, CAN, Bluetooth og 30 kW topp for droner, robotikk og lette elbiler. Se produkt → Hva du bør sjekke før du kjøper
- Fasestrøm i verste fall: start ved full belastning, maksimal grad, høyeste omgivelsestemperatur.
- Bussspenningsvinduet, inkludert den regenerative toppen batteriet ditt faktisk vil se.
- Kontrollgrensesnitt: snakker kjøretøyet allerede CAN, eller vil PWM gjøre jobben?
- Termisk design: kjøleribbeområde, luftstrømbane og monteringsretning.
- Beskyttelse og rapportering: overstrøm, overspenning, overtemperatur, og om feil logges eller kun signaliseres.
- Støtte: parameterdokumentasjon, firmwareoppdateringssti, og om leverandøren vil karakterisere motoren din med sin kontroller.
Leverandører som publiserer en karakterisert kontrollerområde og matchende veiledning gjør det siste punktet mye enklere å verifisere før verktøyet blir forpliktet.
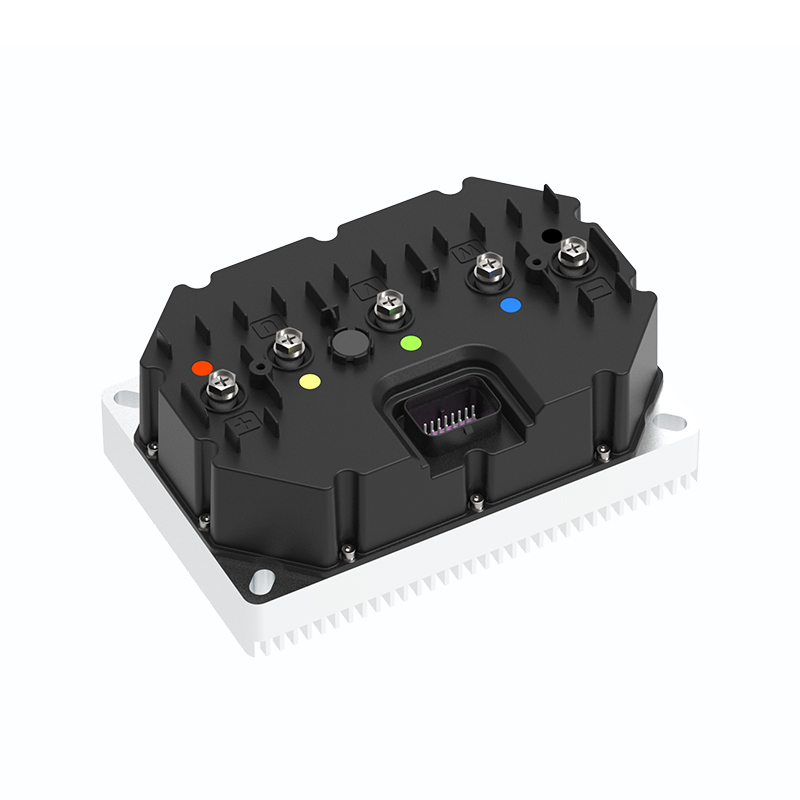
APT R5 Fast Response børsteløs DC-motorkontroller En karakterisert hurtigrespons børsteløs DC/PMSM-kontroller med 5 kW-klassifisert, 12 kW topp, CAN og FOC for robotikk, automasjon og mini-EV-er. Se produkt → Kortversjonen
- En ESC konverterer fast DC til en svitsjet trefaseutgang, og driftssyklusen setter gjennomsnittsspenningen og dermed hastigheten.
- Kommutering holder statorfeltet foran rotoren; Hallsensorer håndterer lav hastighet, bak-EMF-estimering håndterer cruise.
- Mikrokontrolleren, portdriveren, MOSFET-broen og strømsensoren setter hver sin grense for systemet.
- Størrelse for fasestrøm i verste fall, og reduser deretter for omgivelsestemperaturen produktet virkelig vil se.
- Firmware og parametertilgang former kjøreadferden langt mer enn bryterdelenumrene gjør.
NESTE:Feltsvekkelse forklart: Hvordan motorkontrollere skyver hastigheten utover grunnverdien
Interessert i samarbeid eller har spørsmål?
Som Produsenter av tilpassede synkronmotorkontrollere med permanent magnet og Leverandører av permanente magnetmotorkontrollere i Kina, Fokuserer på kjørekontrollen til permanent magnet synkronmotorer, gir vi en trygg og tilstrekkelig strømkilde for elektrifisering av reisekjøretøyer.
- [email protected]
- +86-170 9191 9800
- Rom 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Opphavsrett © Shanghai APT Power Technology Co., Ltd.All rights reserved