Valg av motorkoder for BLDC-drev: oppløsning, grensesnitt og tilpasning
To elektriske motorsykkelprototyper ankom samme testbenk med samme 10-tommers navmotor, samme kontrollerfastvare og samme batteripakke. Den ene krøp frem i gåtempo med et jevnt, kontrollerbart trekk. Den andre rystet under 3 km/t og kokte en fasesving etter tjue minutters bakkestart. De mekaniske delene var identiske; tilbakemeldingsbanen var det ikke. Den ene motoren bar en 1024 PPR inkrementell koder, den andre et sett med tre Hall-sensorer og en fastvaretabell som estimerte rotorposisjonen mellom kommuteringstrinn.
Leksjonen er enkel å fortelle og lett å glemme under anskaffelse: på en børsteløs DC eller permanent magnet synkrondrift bestemmer motorenkoderen hvor fint og hvor pålitelig kontrolleren kan vite hvor rotoren er. Oppløsning, utgangsgrensesnitt, mekanisk montering og driftsmiljø leverer alle ett tall – kvaliteten på posisjonsinformasjonen som når kontrollsløyfen. Behandle koderen som et tilbehør, og du betaler for det i dreiemomentrippel, avviste første artikler eller feltretur.
Hva en motorkoder gjør inne i en lukket sløyfedrift
En koder konverterer mekanisk bevegelse til et elektrisk signal som stasjonen kan telle, klokke eller dekode. I en trefaset børsteløs drift trenger kontrolleren rotorens elektriske vinkel for å bestemme når hver MOSFET skal byttes. Hall-sensorer leverer seks diskrete tilstander per elektrisk omdreining: nok for seks-trinns kommutering, for grov for jevn lavhastighets dreiemoment. En koder legger til kontinuerlig posisjon - inkrementelle typer sender ut A/B-kvadraturpulser med en valgfri indekspuls, mens absolutte typer rapporterer en kodet posisjonsverdi i det øyeblikket strøm tilføres.
Den forskjellen former hele maskinen, ikke bare sensoren. Med inkrementell tilbakemelding må kontrolleren utføre en målsøking etter hver strømsyklus for å etablere en nullreferanse. Med absolutt tilbakemelding vet maskinen hvor den er umiddelbart, noe som betyr noe for et robotchassis som må gjenoppta en rute uten referansekjøring, og for styre- eller aktuatorakser der uventet bevegelse ved oppstart er et sikkerhetsproblem. Mye av interpoleringen, filtreringen og feildeteksjonen som en gang levde i dedikert maskinvare, ligger nå i fastvaren, og det er grunnen til at programvarens rolle i moderne motorkontroll stadig utvides.
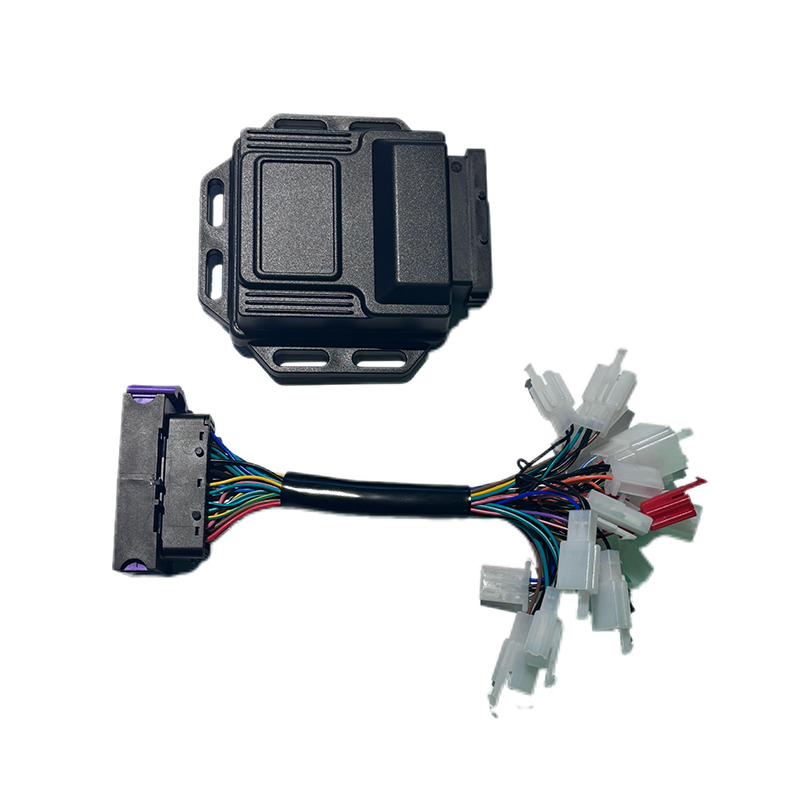
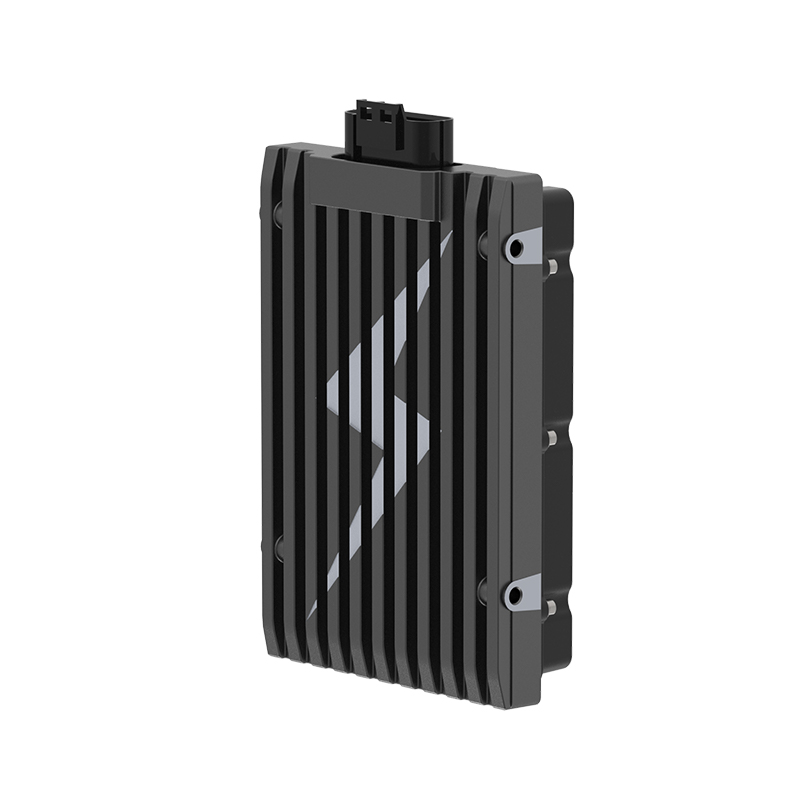
 A6 2422 ultrastille børsteløs DC-motorkontroller For systemer som veier inkrementell versus absolutt tilbakemelding, støtter denne kontrolleren Hall eller magnetisk koderinngang og FOC vektorkontroll. Se produkt →
Inkrementell eller absolutt: Tilpass koderen til oppstartsadferd
Start med ett spørsmål: hva skjer i løpet av de første 200 millisekunder etter at nøkkelen er vridd om? Hvis maskinen tåler en langsom referansebevegelse, er en inkrementell koder billigere og enklere å integrere. Hvis den ikke kan det, er absolutt tilbakemelding det ærlige svaret, og ekstrakostnaden hører hjemme i budsjettet fra begynnelsen i stedet for i en redesign seks måneder senere.
| Tilbakemeldingstype | Utgangssignal | Typisk passform | Hovedrisiko |
|---|---|---|---|
| Hallsensorsett | Tre digitale tilstander per elektrisk syklus | Kun kommutering, kostnadsdrevne stasjoner | Grovt dreiemoment med lav hastighet, ingen fin posisjon |
| Inkrementell optisk | A/B-kvadratur, indeks, 5 V TTL eller 24 V HTL | Presisjonshastighet og posisjon på forseglede akser | Diskkontaminering dreper signalet direkte |
| Inkrementell magnetisk | A/B-kvadratur, indeks | Støv, fuktighet og vibrasjoner i e-mobility | Eksterne magnetiske felt, luftgaptoleranse |
| Absolutt enkeltsving | SSI, BiSS-C, SPI eller PWM | Oppstart uten målsøking, robotledd | Høyere kostnad, protokollstøtte i stasjonen |
| Absolutt multisving | Seriell med omdreiningsteller | Aktuatorer, styring, girede akser | Motfeil etter lang lagring eller vibrasjon |
Oppløsning, nøyaktighet og tallene som er verdt å sammenligne
Inkrementell oppløsning angis i pulser per omdreining. En 1024 PPR-koder avlest i firedobbelt kvadratur gir 4096 tellinger per omdreining. På et hjul med en diameter på 250 mm og en omkrets på 785 mm, tilsvarer én telling omtrent 0,19 mm vandring – akseptabelt for odometri, marginalt for presis posisjonering. En 17-bits absoluttkoder leverer 131 072 tellinger per omdreining, omtrent 0,006 mm på samme hjul, og oppløsningen kollapser ikke når maskinen beveger seg sakte.
Oppløsning er ikke nøyaktighet. Interpolasjonsfeil inne i koderen, akseleksentrisitet, koblingsfeiljustering og temperaturdrift bidrar til posisjonsfeilen kontrolleren faktisk ser. Spør leverandørene om et totalt feilbudsjett i stedet for et overskrifts-PPR-tall, og test en prøve på det virkelige skaftet i stedet for en laboratoriearmatur. En 4096-tellers koder montert med 0,1 mm eksentrisitet kan oppføre seg dårligere enn en rent montert 2048-tellers enhet.
Grensesnitt, kabler og støyen som ødelegger tilbakemeldinger
Grensesnittkompatibilitet er der kjøpsbeslutninger bryter. En kontroller med 3,3 V-innganger vil ikke pålitelig lese en 5 V TTL-koder uten nivåforskyvning, og en optisk koder kan trekke 150 til 250 mA fra en forsyning som var dimensjonert for en Hall-sensor. Sjekk maksimal utgangsfrekvens mot kabellengde, bekreft at frekvensomformeren støtter den absolutte protokollen du har tenkt å kjøpe, og husk at lange kabler med høy kapasitans runder av raske kanter til tellingene forsvinner. Twisted-pair skjermet kabel, terminert ved kontrollereenden og ført minst 50 mm unna motorfasekabler, forhindrer de fleste av disse problemene.
Kontrollørsiden fortjener like stor gransking. Strømsløyfer som kjører på 10 til 20 kHz kan ikke bruke oppløsning som er finere enn samplingsperioden støtter, og en stasjon som håndterer feltorientert kontroll godt vil konvertere god tilbakemelding til lav dreiemomentrippel og høyere effektivitet over hele hastighetsområdet.
A4 2313 høyeffektiv børsteløs DC-motorkontroller For elektriske motorsykler eller EV-stasjoner, parer denne kontrolleren FOC-vektorkontroll med CANBUS, Bluetooth og Hall eller magnetisk encoder-tilbakemelding. Se produkt → Mekanisk tilpasning og miljø: hvor feltfeil begynner
Enkodere svikter oftere i felten av mekaniske årsaker enn elektriske. Magnetiske og induktive typer tolererer et definert luftgap - vanligvis 0,5 til 1,5 mm mellom sensor og magnet - men dette gapet må overleve termisk ekspansjon, lagerspill og sjokk. Akselutløp, aksial flottør og naveksentrisitet modulerer signalet, og modulert posisjonstilbakemelding vises på kjøretøyet som dreiemomentrippel eller hastighetsoscillasjon. Spesifiser utløpsgrenser på tegningen før du velger sensor, og mål dem deretter på den første artikkelen i stedet for å stole på leverandørens brosjyre.
Miljø driver teknologivalg. Optiske kodere gir den fineste oppløsningen og minst toleranse for støv, oljetåke og kondens; et IP67-hus hjelper, men det fikser ikke en slitt akseltetning. Magnetiske kodere overlever støv og vann, men svekkes i nærheten av høystrømskabler eller store stålkonstruksjoner. For påhengsmotorer og kystutstyr, saltspray og galvanisk korrosjon gjør IP67 med marineklassifiserte kabelgjennomføringer til et minimum i stedet for et salgsargument.
Søknader og hva hver enkelt krever
Den samme koderspesifikasjonen gir svært forskjellige resultater avhengig av hvor motoren sitter:
- Elektriske motorsykler og scootere: lavhastighets jevnhet og bakkestarter dominerer kundens førsteinntrykk, så kvadraturoppløsning og elektrisk vinkelkalibrering betyr mer enn nøyaktighet ved topphastighet.
- Robotchassis og automatiserte veiledede kjøretøyer: Kildemålingsfeil akkumuleres over et skift, så tellinger per omdreining multiplisert med hjuldiameteren setter det praktiske navigasjonsbudsjettet.
- ATV- og UTV-drivlinjer: gjørme, vannkryssinger og vibrasjoner presser valget mot forseglet magnetisk tilbakemelding med sjenerøs luftgaptoleranse.
- Elektriske påhengsmotorer: korrosjonsmotstand og kabelintegritet bestemmer levetiden, ikke oppløsningen alene.
Emballasje er også viktig. Integrerte mid-drive-enheter plasserer sensoren inne i girkassehuset, hvor oljetåke og varme er konstante naboer, og hvor sensoren ikke kan byttes uten å åpne motoren. Denne ordningen belønner tidlig mekanisk gjennomgang og en leverandør som forstår hele drivverket i stedet for en sensor som selges på spesifikasjoner alene.
B2B mellomdrevsmotorer for e-sykkeldrivsystemer Se gjennom denne B2B mid-drive motorkategorien for fabrikk-/leverandøralternativer, kontrollerparing og ettersalgsstøtte som er relevant for integrerte e-sykkeldrivsystemer. Se produkt → En sjekkliste for validering før du slipper designet
De fleste koderproblemer oppdages sent fordi testing fokuserer på dataarket i stedet for sammenstillingen. Arbeid gjennom disse trinnene før du signerer en produksjonsutgivelse:
- Bekreft hva maskinen må gjøre i løpet av de første 200 millisekunder etter oppstart, og la det svaret avgjøre inkrementelt versus absolutt.
- Tilpass spenningsnivåer, protokoll, forsyningsstrøm og maksimal frekvens til det faktiske styreinngangstrinnet.
- Mål akselavløp, eksentrisitet og sensorluftspalte på den første artikkelen, ikke på en benkfeste.
- Kjør enheten over hele temperaturområdet og registrer posisjonsfeil ved ytterpunktene.
- Kalibrer den elektriske vinkelforskyvningen og lagre den per motorbatch, siden en feiljustert batch produserer dreiemomentrippel overalt.
- Bekreft kabelføring og skjerming under ledet og utstrålt støy, med motoren belastet, ikke på tomgang.
- Be om batch-til-batch-konsistensdata og en dokumentert endringsvarslingsprosess, fordi en uanmeldt magnet- eller diskrevisjon ugyldiggjør fastvarekalibreringen.
En motorgiver er ikke en komponent som skal kjøpes på slutten av et prosjekt og boltes på etterpå. Bestem først oppstartsatferden, deretter oppløsningen applikasjonen virkelig trenger, deretter grensesnittet og den mekaniske konvolutten som kan holde den oppløsningen i det virkelige miljøet. Kontroller det kombinerte drevet på en lastet benk, og hold kalibreringsprotokollen med motorpartiet.
Shanghai APT Power Technology bygger børsteløse DC-motorkontrollere, mid-drive-motorer og navmotorer rundt akkurat den sekvensen, og matcher kontrollerens fastvare til motorens egenskaper i stedet for å selge maskinvare isolert. Enten applikasjonen er en elektrisk motorsykkel, et robotchassis, en ATV eller en elektrisk påhengsmotor, hører posisjonsfeedback med i den første ingeniørsamtalen – ikke i det første garantikravet.
NESTE:Hvordan fungerer elektroniske hastighetskontrollere? Inne i ESCs signalkjede
Interessert i samarbeid eller har spørsmål?
Som Produsenter av tilpassede synkronmotorkontrollere med permanent magnet og Leverandører av permanente magnetmotorkontrollere i Kina, Fokuserer på kjørekontrollen til permanent magnet synkronmotorer, gir vi en trygg og tilstrekkelig strømkilde for elektrifisering av reisekjøretøyer.
- [email protected]
- +86-170 9191 9800
- Rom 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Opphavsrett © Shanghai APT Power Technology Co., Ltd.All rights reserved