Motorkontrollalgoritmer: Seks-trinns, FOC og sensorløse metoder forklart
Et spesifikasjonsark kan fortelle deg at en motorkontroller håndterer 48 V og 60 A, men det vil ikke fortelle deg hvordan motoren høres ut i ganghastighet, hvor mye dreiemoment krusning robotchassiset vil føle, eller om motoren fortsatt kan trekke unna i en bratt bakke. Disse atferdene bestemmes av motorstyringsalgoritmen som er innebygd i fastvaren. Tre familier dominerer børsteløs DC (BLDC) og permanent magnet synkronmotor (PMSM) kontroll: seks-trinns kommutering, feltorientert kontroll (FOC) og sensorløse observatørmetoder. For de fleste nye kjøretøy- og automasjonsprogrammer er FOC med en sensorløs observatør den praktiske standarden, mens seks-trinn forblir et rimelig valg for enkel belastning. Avsnittene nedenfor forklarer hvordan disse algoritmene er forskjellige og hva den forskjellen betyr når du velger en kontroller.
Hva motorkontrollalgoritmer faktisk gjør
Hver motorstyringsalgoritme kjører den samme grunnleggende sløyfen. Den leser eller estimerer rotorposisjonen, sammenligner målte fasestrømmer med det kommanderte dreiemomentet eller hastigheten, beregner spenningsvektorene som lukker denne feilen, og bruker dem på omformeren mens den beskytter effekttrinnet. Algoritmen styrer også rampehastigheter, strømgrenser, regenerativ bremsing og feildeteksjon.
Valget av algoritme setter taket for jevnhet av dreiemoment, akustisk støy, effektivitet og dynamisk respons. En kraftig mikrokontroller kan ikke fikse en dårlig strukturert kontrollsløyfe, og en enkel algoritme kan få en ellers god kontroller til å føles rå i en krevende kjøretøyapplikasjon.
Hovedalgoritmefamiliene som brukes i dag
Seks-trinns (trapesformet) kommutering
Seks-trinns kommutering gir energi til to av de tre motorfasene om gangen og går gjennom seks svitsjetilstander. Den er enkel å implementere, bruker lite prosessortid og fungerer naturlig med Hall-sensorer. Ulempen er dreiemomentrippel ved hvert kommuteringspunkt og hørbar støy ved lav hastighet. Seks-trinn er fortsatt et rimelig valg for pumper, vifter og rimelige trekkstasjoner der jevnhet betyr mindre enn prisen.
Feltorientert kontroll
Feltorientert kontroll behandler statorstrømmen som to uavhengige komponenter: en som produserer dreiemoment og en som kontrollerer magnetfeltet. Etter Clarke og Park-transformasjoner regulerer to PI-kontrollere disse komponentene, og romvektormodulasjon konverterer resultatet tilbake til trefasespenninger. FOC leverer nesten konstant dreiemoment, lavt støynivå og høy effektivitet over hele hastighetsområdet, inkludert ved stillstand.
FOC trenger mer beregning enn seks-trinns, men det er ikke lenger en begrensning med moderne mikrokontrollere. Det er standard for elektriske motorsykler, robotdrev, marine påhengsmotorer og de fleste applikasjoner som trenger forutsigbart dreiemoment.
Sensorløse observatører
Sensorløse algoritmer estimerer rotorposisjon fra målte spenninger og strømmer i stedet for fra en separat posisjonssensor. Tilbake-EMF-føling er den enkleste tilnærmingen og fungerer godt over noen hundre rpm. En skyvemodusobservator gir robusthet mot parameterfeil og målestøy. Et utvidet Kalman-filter gir nøyaktige estimater under forstyrrelser, men trenger nøye justering. Høyfrekvent injeksjon begeistrer motorens magnetiske fremspring og gir posisjonsinformasjon ved null og svært lav hastighet.
Den praktiske avveiningen er mellom kostnad, lavhastighetskapasitet og avvisning av forstyrrelser. Fjerning av Hall-sensorer og koderkabling reduserer kostnadene og forbedrer påliteligheten, men bare hvis driftssyklusen lar estimatoren gjøre jobben sin.
Skalar V/Hz-kontroll
Skalarkontroll holder et fast forhold mellom spenning og frekvens og brukes mest med AC-induksjonsmotorer. Den er enkel og trenger ingen posisjonstilbakemelding, men dens dreiemomentrespons er svak. Det vises sjeldnere i kompakte kjøretøydrivlinjer fordi disse systemene bruker BLDC- eller PMSM-motorer, der FOC eller seks-trinns gir bedre resultater.
Sammenligning av algoritmer etter applikasjon
Ulike driftssykluser favoriserer forskjellige algoritmer. En elektrisk motorsykkel bruker mesteparten av tiden sin over noen hundre rpm, så sensorløs FOC med tilbake-EMF-estimering reduserer kostnadene uten å skade cruiseytelsen; bakkestarter og lavhastighetsmanøvrering skyver designere tilbake mot Hall-sensorer. Et robotchassis må krype forover og bakover med presisjon, noe som krever en posisjonssensor eller høyfrekvent injeksjon. Når plattformen er en leveringsrobot eller en mobil manipulasjonsbase, en hurtigrespons børsteløs DC-motorkontroller kan være forskjellen mellom en stasjon som føles treg og en som sporer kommandoen umiddelbart.
 R5 Rask respons Brushless DC Motor Controller Leverandører, Fabrikk - Shanghai APT APT er R5 Rask respons børsteløs DC Motor Controller Leverandører og Engros R5 Rask respons Børsteløs DC Motor Controller Factory i C... Se produkt →
En marine påhengsmotor kjører med jevn hastighet i timevis, så effektivitet og termisk stabilitet betyr mer enn transient respons. En ATV eller UTV ser plutselige lastendringer i ulendt terreng, noe som favoriserer en robust observatør og sjenerøs strømhøyde. Tabellen nedenfor oppsummerer de vanlige avveiningene.
| Algoritme | Tilbakemelding på posisjon | Moment Ripple | Lavhastighetsadferd | Applikasjoner som passer best |
|---|---|---|---|---|
| Seks-trinns kommutering | Hall sensorer | Moderat | Akseptabelt med sensorer | Pumper, vifter, rimelig trekkraft |
| FOC med sensorer | Hall eller koder | Veldig lavt | Utmerket | Elektriske motorsykler, roboter, marine |
| FOC sensorløs (back-EMF) | Spenning og strøm | Lavt | Dårlig under minimumshastighet | El-sykler, høyhastighetskjøringer |
| FOC sensorløs (SMO/EKF) | Spenning og strøm | Lavt | Bra, men justerbart | ATV, UTV, industrielle stasjoner |
| Høyfrekvent injeksjon | Gjeldende svar | Lavt | Utmerket at standstill | Roboter, servo-lignende oppgaver |
| Skalar V/Hz | Ingen | Høy | Ikke egnet | AC induksjonsmotorer |
Behandle tabellen som et utgangspunkt, ikke en dom. En godt konstruert kontroller kan begrense mange av disse hullene fordi strømsløyfen og observatøren er innstilt sammen. Det er grunnen til at kontrollleverandørens erfaring med faktiske driftssykluser er like viktig som algoritmenavnet på dataarket.
Hvordan algoritmevalget påvirker valg av kontroller
Fordi algoritmen bor i den innebygde programvaren, må maskinvare og fastvare designes sammen. MOSFET-parallellisering bestemmer hvor jevnt strømmen deler seg mellom fasene. Nøyaktighet for strømføling setter gulvet for FOC-strømsløyfen. Portens drivstyrke påvirker koblingstap og elektromagnetisk interferens. Termisk design bestemmer hvor lenge kontrolleren kan holde toppmoment. En kontroller med bra silisium, men dårlig innstilt fastvare vil vise dreiemomentrippel og støy; en kontroller med utmerket fastvare, men svak strømføling, vil utløse eller reduseres. Dette er grunnen til at så mye ingeniøroppmerksomhet nå går til programvarens rolle i moderne motorstyring .
Den samme logikken gjelder selve motoren. Statormotstand, faseinduktans og bak-EMF-konstanten definerer hva kontrolleren kan og ikke kan gjøre. En kontroller vurdert for 60 A vil ikke få en dårlig tilpasset motor til å kjøre effektivt, og aggressiv FOC-tuning kan overopphete en motor med lav termisk masse. Å be om en validert motor-kontroller-paring er en del av kjøpsprosessen, ikke en ettertanke.
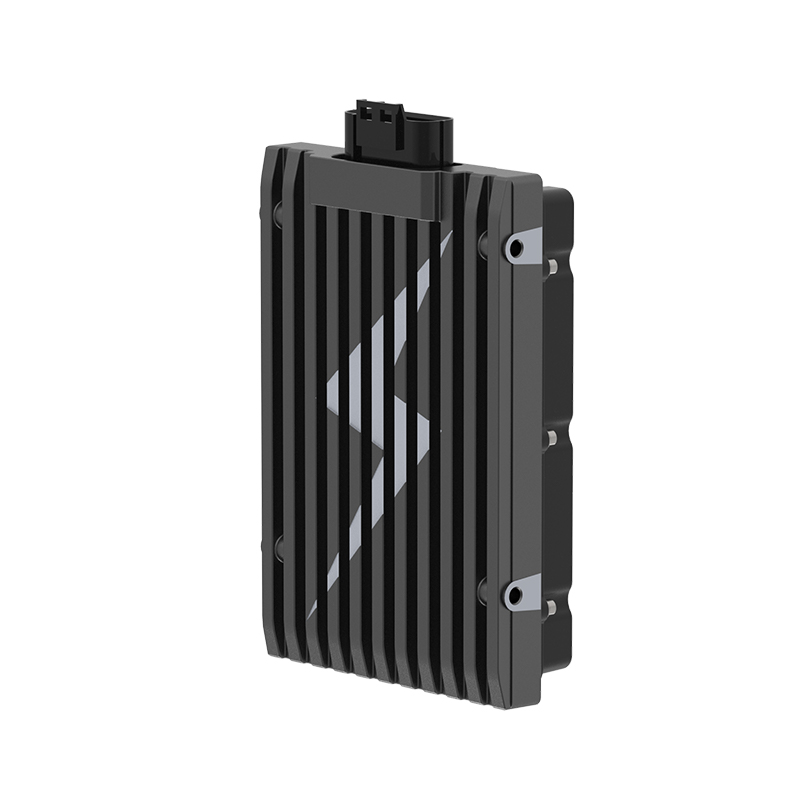
På maskinvaresiden er T-serien med høy ytelse motorkontrollere parer bredspennings FOC-fastvare med et effekttrinn beregnet på e-motorsykler, e-ATV-er og e-påhengsmotorer. De er et eksempel på et design der kontrollalgoritmen og omformeren ble utviklet i samme hus, slik at fastvaren kjenner grensene for maskinvaren.
 Leverandører av høyytelsesmotorkontrollere i T-serien, fabrikk APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchrone Motor Controllers Factory, T Series High Performance Motor Contr... Se produkt →
Praktiske evalueringskriterier for motorkontrollere
Når du sammenligner kontrollere, se bak toppstrømtallet. Følgende punkter skiller en kontroller som fungerer på papir fra en som fungerer på veien.
- Bekreft hvilken algoritme fastvaren faktisk kjører. Noen lavpriskontrollere annonserer FOC, men bytter til seks-trinn med høy hastighet for å skjule beregningsgrenser.
- Sjekk om FOC-implementeringen er sensorløs, Hall-basert eller kan byttes. Sensorløs reduserer ledninger, men kan slite med svært lav hastighet uten høyfrekvent injeksjon.
- Spør hvordan den gjeldende sløyfen er stilt inn. Motorer med ulik faseinduktans krever ulik forsterkning, og automatisk tuning sparer timer under oppstart.
- Gjennomgå overbelastningsatferd, inkludert strømbegrensning, termisk reduksjon og gjenoppretting av feil. Disse detaljene avgjør om kjøretøyet stopper trygt eller strander rytteren.
- Vurder akustisk støy. Hvis produktet er en elektrisk motorsykkel eller en leveringsrobot som opererer i nærheten av mennesker, er støy et salgsargument. Den ultra-stille børsteløs DC-motorkontroller
 A6 Ultra-stille, børsteløs DC-motorkontrollerleverandører, fabrikk - Shanghai APT P APT er A6 Ultra-quiet børsteløs DC-motorkontroller-leverandører og engros A6 Ultra-quiet børsteløs DC-motorkontrollerfabrikk i Kina... Se produkt → er et praktisk eksempel på en sinusformet design som holder kommuteringsstøy lav.
Motorstyringsalgoritmer bør ikke velges fra et blokkskjema alene. Still inn driftssyklus, hastighetsområde, støybudsjett og lavhastighetskrav til kjøretøyet ditt først, og sammenlign deretter kontrollere mot disse målene. Sekstrinns er helt tilstrekkelig for en vifte, FOC er det riktige utgangspunktet for de fleste trekkraftapplikasjoner, og sensorløse observatører er et kostnadsbesparende verktøy når hastighetsområdet tillater det. Den beste kontrolleren er den hvis algoritme, effekttrinn og applikasjonsstøtte samsvarer med produktets virkelige driftsprofil.
NESTE:Momentkontroll forklart: En praktisk veiledning for valg av BLDC-motorkontroller
Interessert i samarbeid eller har spørsmål?
Som Produsenter av tilpassede synkronmotorkontrollere med permanent magnet og Leverandører av permanente magnetmotorkontrollere i Kina, Fokuserer på kjørekontrollen til permanent magnet synkronmotorer, gir vi en trygg og tilstrekkelig strømkilde for elektrifisering av reisekjøretøyer.
- [email protected]
- +86-170 9191 9800
- Rom 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Opphavsrett © Shanghai APT Power Technology Co., Ltd.All rights reserved