Momentkontroll forklart: En praktisk veiledning for valg av BLDC-motorkontroller
Se for deg en elektrisk motorsykkel som holder posisjon på en bratt rampe mens du frakter en passasjer. En hastighetskontroller holder en lav målhastighet, men et lite gasstrykk kan gjøre en kontrollert oppskyting til et voldsomt rykk. Se nå for deg en leveringsrobot som krysser en døråpning som er litt for smal. Hvis kontrolleren fortsetter å skyve med full strøm, absorberer girkassen støtet. Begge situasjonene løses ved dreiemomentkontroll, driftsmodusen som regulerer rotasjonskraften en motor produserer i stedet for hastigheten eller posisjonen.
Denne artikkelen er skrevet for ingeniører og OEM-prosjektteam som evaluerer børsteløse motorkontrollere for elektriske motorsykler, robotchassis, elektriske ATV-er, UTV-er og påhengsmotorer. Vi vil forklare hva dreiemomentkontroll faktisk betyr i en BLDC- eller PMSM-drivenhet, hvordan kontrolleren oppnår det, og hvilke spesifikasjoner som avgjør om dreiemomentet føles jevnt og responsivt i virkelighetens drift.
Hva dreiemomentkontroll egentlig betyr
Momentkontroll regulerer strømmen som leveres til motoren slik at akselmomentet følger kommandoen gitt av rytteren, sjåføren eller bevegelseskontrolleren. Den holder ikke en målhastighet. Den holder ikke en rotorposisjon. Motoren produserer ganske enkelt den hastigheten som følge av det påførte dreiemomentet og belastningen festet til akselen.
En enkel sammenligning hjelper. Når du skyver en håndvogn, bruker armene dine kraft, og vognen beveger seg med den hastigheten kraften frembringer mot rullemotstand og skråning. Armene dine utfører momentkontroll. Hvis du låste vognhastigheten i stedet, ville det vært hastighetskontroll.
| Kontrollmodus | Regulert variabel | Typisk kommandokilde | Primære brukstilfeller |
|---|---|---|---|
| Hastighetskontroll | Motor turtall | Gasspjeld, potensiometer, CAN-settpunkt | Cruisedrift, transportører, vifter, pumper |
| Posisjonskontroll | Rotorvinkel | Kodertilbakemelding, trinn- eller retningspulser | Styring, ventiler, robotledd |
| Momentkontroll | Motorstrøm, og derfor dreiemoment | Analog inngang, CAN-momentkommando, pedal | Trekk, oppspenning, kraftbegrenset bevegelse |
Momentregulering er også en beskyttende funksjon. En kontroller programmert til å levere ikke mer enn 15 Nm vil rett og slett ikke gi ut 20 Nm, selv om føreren krever det. Hjulsliping på løs grus, en blokkert aktuator eller et delvis fastlåst lager oversetter ikke lenger direkte til drivlinjebelastning. Dette er grunnen til at momentbegrensning ofte brukes som en sikkerhetsfunksjon i bevegelsessystemer.
Hvordan en børsteløs kontroller leverer kontrollert dreiemoment
I en børsteløs likestrømsmotor eller en permanentmagnet synkronmotor er dreiemomentet proporsjonalt med ankerstrømmen i kvadraturaksen. Momentstyring er derfor strømstyring. En godt designet kontroller måler fasestrømmene, sammenligner den momentproduserende komponenten med momentkommandoen, og justerer omformerens koblingsmønster for å redusere feilen. Denne indre strømsløyfen er der momentkontrollen faktisk bor.
Feltorientert kontroll og strømsløyfen
Feltorientert kontroll, vanligvis kalt FOC, transformerer de målte trefasestrømmene til to komponenter i en roterende referanseramme: en magnetiserende komponent på d-aksen og en momentproduserende komponent på q-aksen. Kontrolleren kommanderer q-aksestrømmen til å matche det forespurte dreiemomentet og holder d-aksestrømmen nær null for en overflatemontert PMSM. Båndbredden til denne strømsløyfen bestemmer hvor raskt dreiemomentkorreksjoner skjer. En sløyfe som er oppdatert på 10 til 20 kHz reagerer på lastendringer i løpet av noen få millisekunder, som er forskjellen mellom en stabil krypning og en hakkende bevegelse ved lav hastighet. FOC er en sentral årsak permanent magnet synkronmotorteknologi fortsetter å forbedre seg for trekkraftapplikasjoner: den samme maskinvaren gir jevnere dreiemoment, høyere effektivitet og regenerativ bremsing alene gjennom programvareendringer.
Sensortilbakemelding og sensorløs drift
Kvaliteten på dreiemomentkontroll avhenger sterkt av tilbakemelding av rotorposisjon. Hall-sensorer gir grov, 60-graders oppløsning, som er nok for trapesformet kommutering, men ikke for jevnt dreiemoment ved lav hastighet. Enkodere og resolvere gir kontinuerlig rotorvinkel, slik at FOC kan holde presist dreiemoment selv nær stillestående. Sensorløse algoritmer estimerer rotorposisjon fra bak-EMF, noe som fjerner sensorkostnaden, men kan ikke opprettholde fullt dreiemoment ved null hastighet der ingen bak-EMF eksisterer. Mange produksjonsstasjoner bruker en hybridstrategi: sensorbasert start og sensorløs drift over noen hundre RPM.
Fasestrømføling er like viktig. Shuntmotstander på lav side er rimelige, men støyfølsomme; integrerte fasesensorer koster mer og gir renere måling ved lave strømmer. Samplingsfrekvensen og filtreringen av det gjeldende signalet setter den praktiske dreiemomentrippelen som sees på akselen, så dreiemomenttall i et dataark bør leses sammen med sensorarkitekturen som brukes i kontrolleren.
Hvorfor dreiemomentkontroll er viktig i virkelige applikasjoner
Dreiemomentkontroll endrer målbar oppførsel i alle større applikasjonskategorier innen elektrisk mobilitet og robotikk.
- Elektriske motorsykler. Kontrollerte utskytinger i bakker, sklisikring på våt asfalt og regenerativ bremsing som påfører negativt dreiemoment i en jevn rampe. Uten dreiemomentbegrensninger kan motoren engasjere seg voldsomt når rytteren vrir på gassen.
- Robot chassis. Momentbegrensning beskytter gir og motorer under kollisjoner. Når en autonom mobil robot kjører inn i en uventet hindring, dekker kontrolleren strømmen i stedet for å gi full kraft inn i drivverket.
- Elektriske ATV-er og UTV-er. Lavhastighets crawling i ujevnt terreng krever presis effekt med lavt dreiemoment. Et hastighetskontrollert system har en tendens til å stige når hjulene mister og gjenvinner veigrepet.
- Elektriske påhengsmotorer. Konstant skyvekraft mot strøm og vind krever at kontrolleren reagerer på lastendringer raskere enn en hastighetssløyfe kan.
Den multi-scenario tilpasning av motordrivprodukter reflekterer akkurat dette kravet: én kontrollerplattform må håndtere et bredt spekter av dreiemomentkommandoer, fra små robothjul til store ATV-drivlinjer.
Nøkkelspesifikasjoner som bestemmer momentkvaliteten
Når du kjøper en kontroller for en dreiemomentfølsom applikasjon, er kontinuerlig strømstyrke og toppstrøm bare utgangspunktet. Følgende spesifikasjoner har en stor innflytelse på dreiemomentoppførsel.
- Aktuell sløyfeoppdateringshastighet. En høyere oppdateringshastighet, typisk 10 til 20 kHz, forkorter forsinkelsen mellom en dreiemomentkommandoendring og den faktiske dreiemomentendringen på akselen.
- PWM-frekvens. En høyere koblingsfrekvens reduserer strømrippel og hørbar støy, men øker koblingstap. Kontrollere rettet mot stillegående drift velger en frekvens som balanserer begge.
- Gjeldende oppløsning og støy. Den smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Dreiemoment krusning. Lavt dreiemoment-rippel holder rotasjonen jevn ved lav hastighet, noe som betyr noe for robotledd og propeller.
- Overbelastningsevne. Forbigående dreiemomenttopper for bakkestarter og hinderhåndtering overskrider vanligvis den kontinuerlige vurderingen. Sjekk overbelastningskurven mot den reelle driftssyklusen.
- Denrmal behaviour. Vedvarende dreiemoment er satt av den termiske utformingen av kontrolleren. En kontroller som struper tidlig vil stille redusere tilgjengelig dreiemoment under forlenget drift.
Komponentkvalitet betyr noe utover tallene. En dreiemomentkontrollert frekvensomformer bytter fasestrøm hundrevis av ganger per sekund, og eventuell intermitterende motstand i koblinger eller loddeforbindelser vises som strømmålingsstøy som blir dreiemomentprat. Dette er grunnen til at materialkvaliteten til maskinvaren er en legitim teknisk spesifikasjon, ikke bare et markedsføringskrav.
Det er også verdt å verifisere dataarkets dreiemomentrippeltall med den faktiske motoren under prototypetesting. Produsenter måler dreiemomentrippel under kontrollerte forhold som kanskje ikke samsvarer med en produksjonsramme, en spesifikk viklingsinduktans eller PWM-frekvensen et prosjekt planlegger å bruke. En kort benktest som logger dreiemoment ved flere hastighetspunkter vil avdekke de fleste problemene som senere blir feltklager.
Tilpasse kontrolleren til motoren og driftssyklusen
Dreiemomentkontrollytelse er en systemegenskap, ikke en kontrolleregenskap isolert. Strømsløyfen er innstilt til motorviklingens induktans og motstand. Koble den samme kontrolleren til en motor med forskjellige parametere og dreiemomentresponsen kan bli oscillerende eller treg. Dette er grunnen til at sammenkobling av kontrolleren og motoren som en del av systemdesignet er viktigere enn å velge en av komponentene alene.
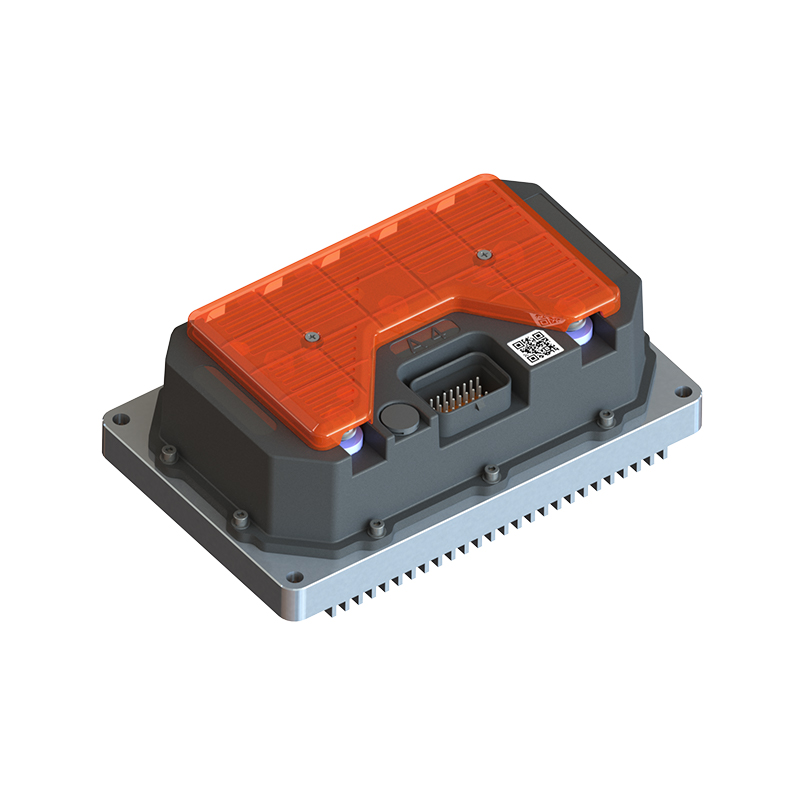
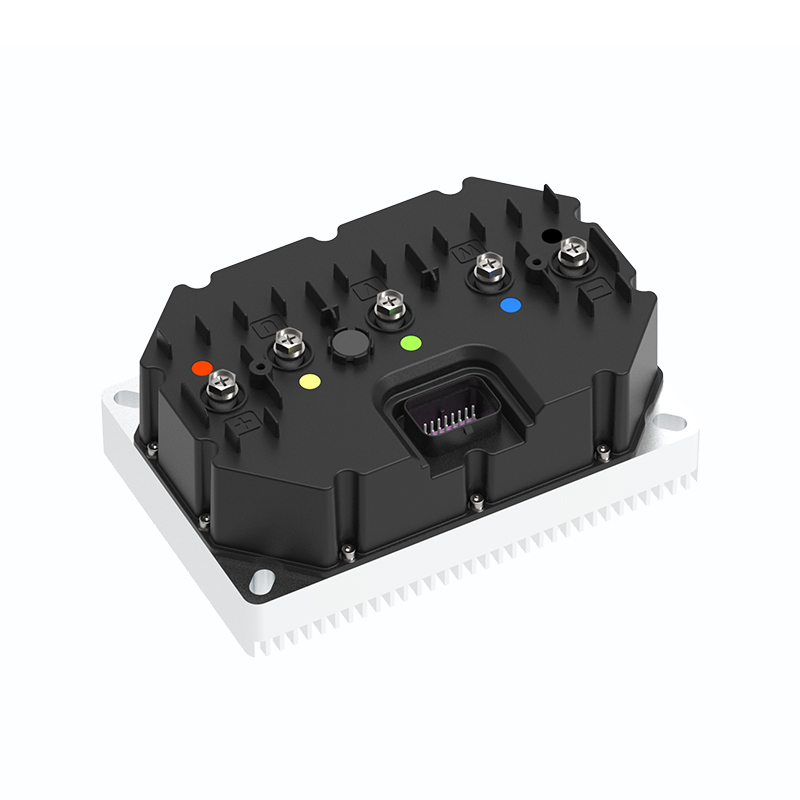
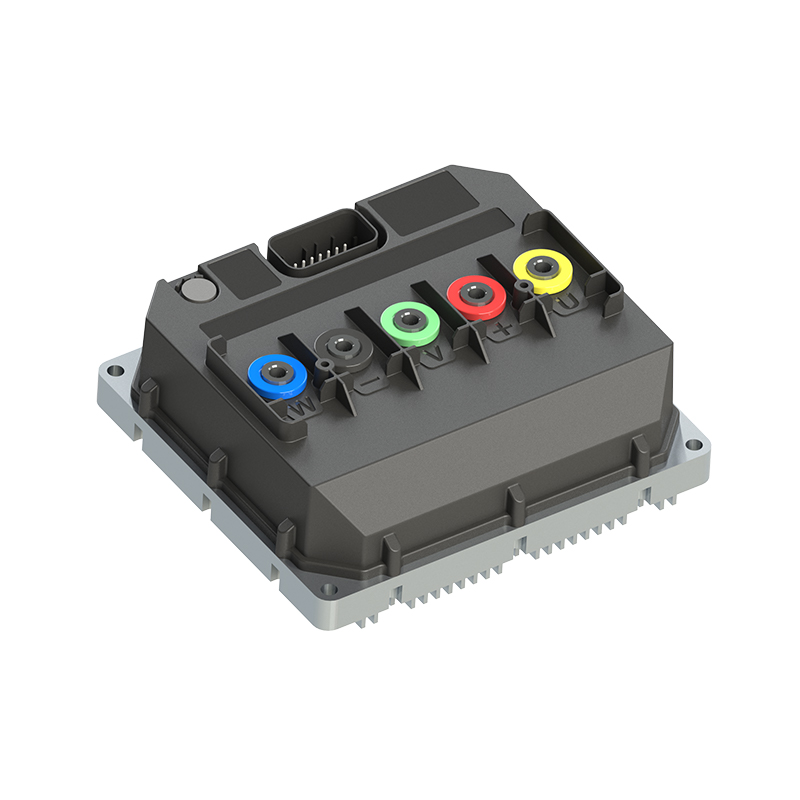
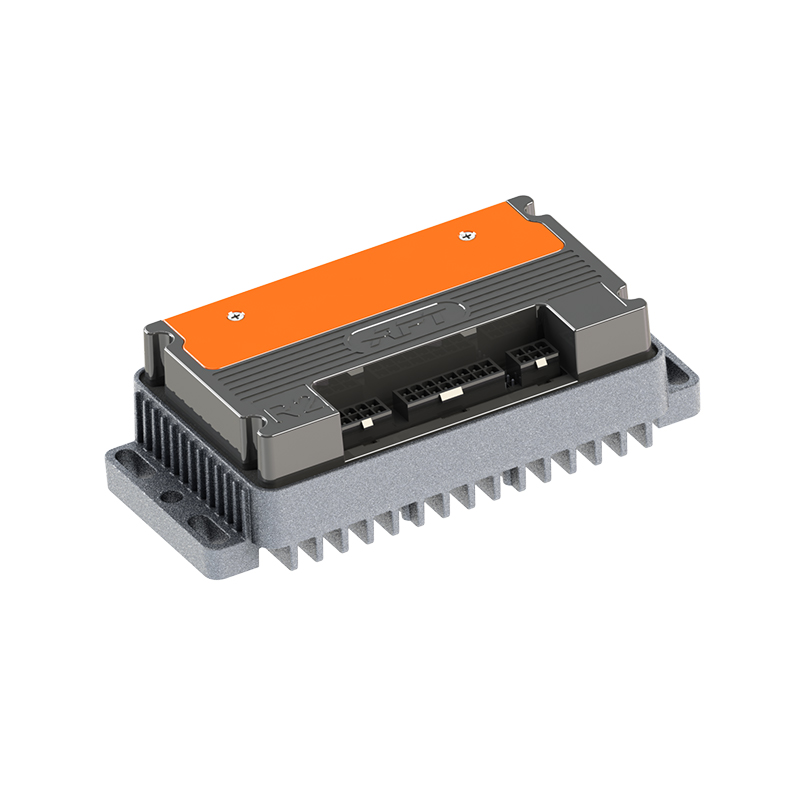
For applikasjoner som trenger rask dreiemomentrespons, R5-2215 hurtigreagerende børsteløs DC-motorkontroller er designet for å minimere forsinkelsen mellom momentkommandoen og det mekaniske akselmomentet. For effektivitetssensitive plattformer som urbane elektriske motorsykler A4-2313 høyeffektiv børsteløs DC-motorkontroller holder dreiemomentet nøyaktig samtidig som det reduserer elektriske tap. For høyspente, høyeffektsarkitekturer med dynamiske dreiemomentkrav T-serien med høy ytelse motorkontroller dekker den bredere rammen som ATV-er, UTV-er og større robotplattformer vanligvis krever.
 Leverandører av høyytelsesmotorkontrollere i T-serien, fabrikk APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchrone Motor Controllers Factory, T Series High Performance Motor Contr... Se produkt →
 A4 Høyeffektiv børsteløs DC-motorkontrollerleverandører, fabrikk - Shanghai A APT er A4 høyeffektiv børsteløs DC-motorkontrollerleverandører og engros A4 høyeffektiv børsteløs DC-motorkontrollerfabrikk ... Se produkt →
 R5 Rask respons Brushless DC Motor Controller Leverandører, Fabrikk - Shanghai APT APT er R5 Rask respons Børsteløs DC Motor Controller Leverandører og Engros R5 Rask respons Børsteløs DC Motor Controller Factory i C... Se produkt →
Programvare spiller en sentral rolle her. Dreiemomentrampeforming, strømsløyfeinnstilling og feilatferd er konfigurert i fastvaren, slik at den samme maskinvaren kan stilles inn for en el-lastesykkel, en rullestol eller en marinestasjon. Skiftet av dreiemomentstyring til programvare er et av temaene i en detaljert artikkel om rollen til programvare i moderne motorkontrollere .
Konklusjon
Momentkontroll er ikke en enkelt komponent eller algoritme. Den går gjennom strømsensorkjeden, rotorposisjonsfeedbacken, gjeldende sløyfefastvare, invertertrinnet og den fysiske kontaktkvaliteten. For OEM-er som bygger elektriske kjøretøy og mobile maskiner, avgjør evnen til å regulere dreiemomentet jevnt om produktet føles forutsigbart og raffinert under reell belastning. Evaluering av gjeldende sløyfebåndbredde, dreiemomentrippel, overbelastningsatferd og programvarekonfigurerbarhet under kontrolleren valgfasen er den mest direkte måten å unngå omstrukturering av kjøreegenskaper senere i prosjektet.
NESTE:Bakside Elektromotorisk kraft forklart: Hvordan tilbake EMF former motorkontrollerdesign
Interessert i samarbeid eller har spørsmål?
Som Produsenter av tilpassede synkronmotorkontrollere med permanent magnet og Leverandører av permanente magnetmotorkontrollere i Kina, Fokuserer på kjørekontrollen til permanent magnet synkronmotorer, gir vi en trygg og tilstrekkelig strømkilde for elektrifisering av reisekjøretøyer.
- [email protected]
- +86-170 9191 9800
- Rom 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Opphavsrett © Shanghai APT Power Technology Co., Ltd.All rights reserved